Sakana AIの発表内容
Sakana AIと東京大学は、ロボットの動作軌道を生成する新手法「SAIL」を発表しました。ロボット工学の国際会議「IROS 2026」で披露します。
「SAIL」は、VLM (画像と文字を同時に扱うAI) が生成した動作をシミュレーター上で試験します。失敗箇所を別の評価用AIが見つけて修正指示を出し、最適な動きを選び出します。AI自体の再学習をせずに、推論時の計算量を増やすことで精度を高めます。
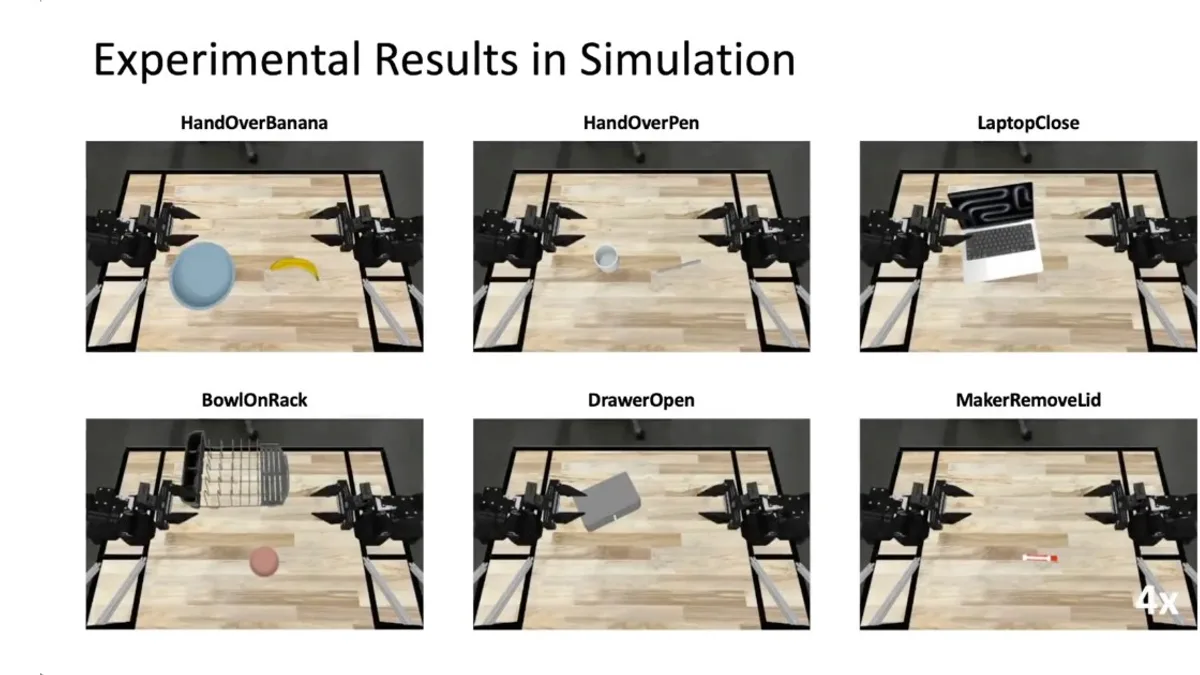
シミュレーション環境で行った6つの作業では、探索の候補数を1件から45件に増やしました。その結果、作業の成功率は平均25%から73%まで向上しました。あわせて実機のロボットでも動作を確認しています。
事前の追加学習をせずに、シミュレーションでの試行錯誤を経て物理ロボットを動かせるようになります。ロボットへの複雑な動作指示にかかる開発の手間を減らせます。
つまり、どういうこと?
たとえるなら、本番前に頭の中でリハーサルを何度も繰り返すスポーツ選手のような仕組みです。
これまでのAIはロボットの動かし方を一発勝負で決めていたため、わずかなズレで失敗していました。今回の技術は、仮想空間で45通りの動きを試してダメ出しを行い、一番うまく動いた手順だけを本物のロボットに送ります。
編集部の見方

AI自体の再学習を一切行わず、仮想空間で試行錯誤させるだけで成功率が25%から73%へ跳ね上がった点に、筆者はかなり驚きました。
仮想空間での予行練習。
ロボット向けのAIモデルは学習コストが重く、現場ごとに作り直すのは現実的ではありません。そこで既存のモデルをそのまま使い、動かす直前の計算量で精度を補うアプローチは、今後のロボット開発で主流になりそうです。
ただ、シミュレーションと実世界の物理的なズレをどこまで埋め切れるかは別の問題です。まずはIROS 2026の学会発表で公開される実機検証の詳細データに注目したいところです。
誰に関係するか
ロボットの作業指示をAIで自動化している人は、事前の追加学習なしで動作の成功率を上げられるようになります。
出典: Sakana AI ↗